如何在模擬賽車中變快:基本功
如果你想知道模擬賽車要怎麼變快,大多數建議都停在「用上整條賽道」和「晚一點煞車」。這還不夠。在指導過真實賽車手、並花了多年分析頂尖車手的單圈之後,我發現他們都遵循同一套底層模式:一個讓你剛好在抓地力極限上駕駛的五步驟框架。在這篇教學中,我會帶你走過每一步,讓你不再靠猜,而是有目的地駕駛。(第二點有更有深度的版本,而它的起點是不要移動標記點:如何晚一點煞車。)
在進入框架本身之前,有一件事會改變一切:車子一直在跟你溝通。一旦你學會解讀這些訊號,這個框架才能發揮它全部的潛力。
先訓練你的感官:觸覺、聽覺與視覺
在極限時,車子透過三個管道跟你說話。當你開得不夠或開過頭時,方向盤會變輕;當輪胎負荷正確時,它會變重。在健康的滑移角下,胎噪會在彎道的每個階段發出輕微的尖鳴聲,幾乎像是輪胎在唱歌。而觀察地平線,你可以從景物以不同速度移動,看出車身轉向的變化。
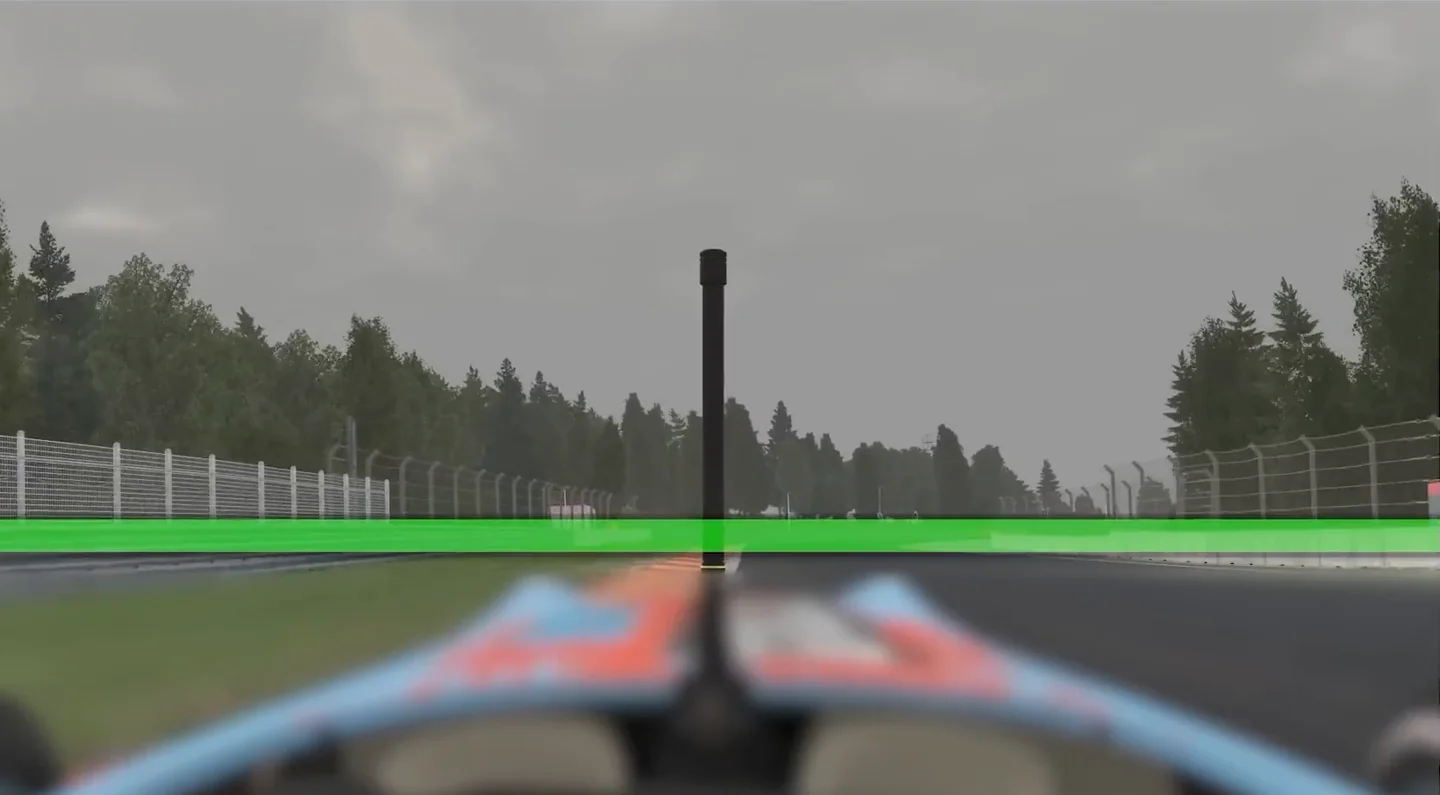
大多數車手只專注在其中一個,忽略另外兩個。同時訓練這三者,才能讓你即時調整,而不是反應太慢。十二項駕駛技巧中的每一項都依賴它們:那篇的煞車章節要你聽輪胎的聲音,而這裡就是你學會怎麼聽的地方。
感官訓練練習:Centripetal Circuit
載入 Centripetal Circuit,選一條車道,在逐步提高速度的同時,試著讓車子保持在那條車道內。
- 當車子因為速度開始轉向不足時,注意方向盤如何變輕。
- 輕輕點一下煞車,感覺重心往前移時,車子想要轉向的傾向。
- 同時聽輪胎的尖鳴聲、看地平線。
在做任何其他事之前先做這個。下面的框架步驟需要這些感官處於活躍狀態;沒有它們,你只是在盲目地照指示做。
第 1 步:有效率的走線(空間感,而不只是「用上整條賽道」)
每個教練都會叫你用上整條賽道。幾乎沒有人解釋怎麼做。底層的技能是空間感:清楚知道你左右兩側的輪胎在空間中的位置,並精準地放置它們。如果你不知道車子在賽道上的位置,你就會一直留一點餘裕,每一圈都在流失時間。培養這項能力的練習,包括車子該放在哪裡、以及怎麼知道你做到了,都在五個模擬賽車練習課題裡。
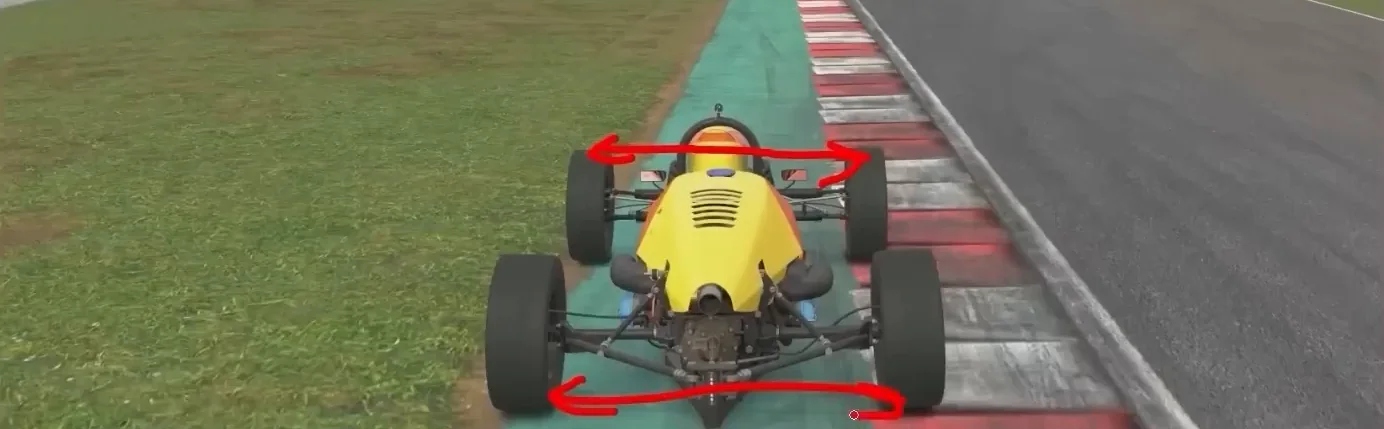
這不只是入彎時要最寬。在煞車時,車子已經同時經歷橫向和縱向的重心轉移。如果你入彎時車頭還指錯方向,例如下一個彎是右彎,你卻還在往左打,那你在彎道開始之前就已經讓輪胎過載了。在你開始煞車之前,就把車子帶到賽道正確的一側,讓重心轉移幫你,而不是跟你作對。
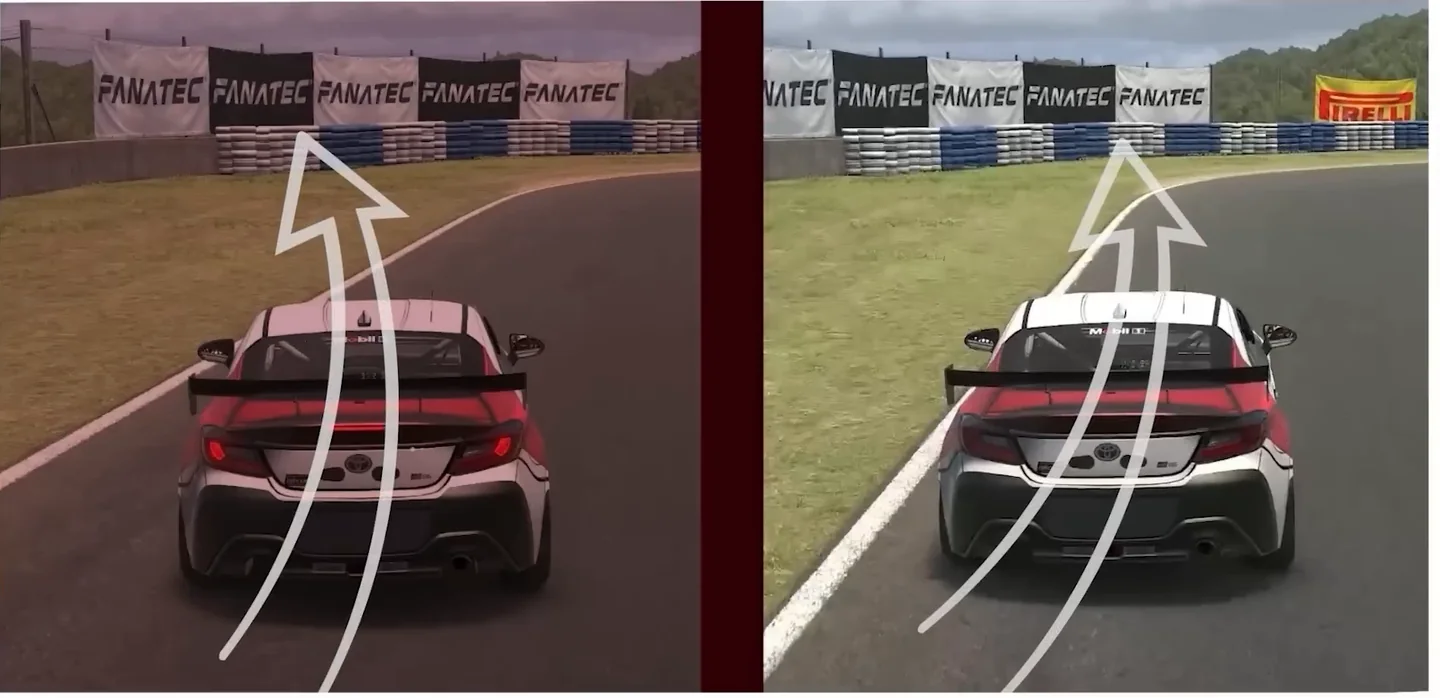
縮短距離也很重要。在某些組合彎,斜線煞車可以省下不必要的距離,又不損失出彎速度。而在像 Maggots 和 Becketts 這樣的高速連續彎,每一次小小的蛇行都會磨掉速度、增加距離。用一道乾淨的弧線流暢穿過連續彎的車,永遠比做了三次小修正的車快。
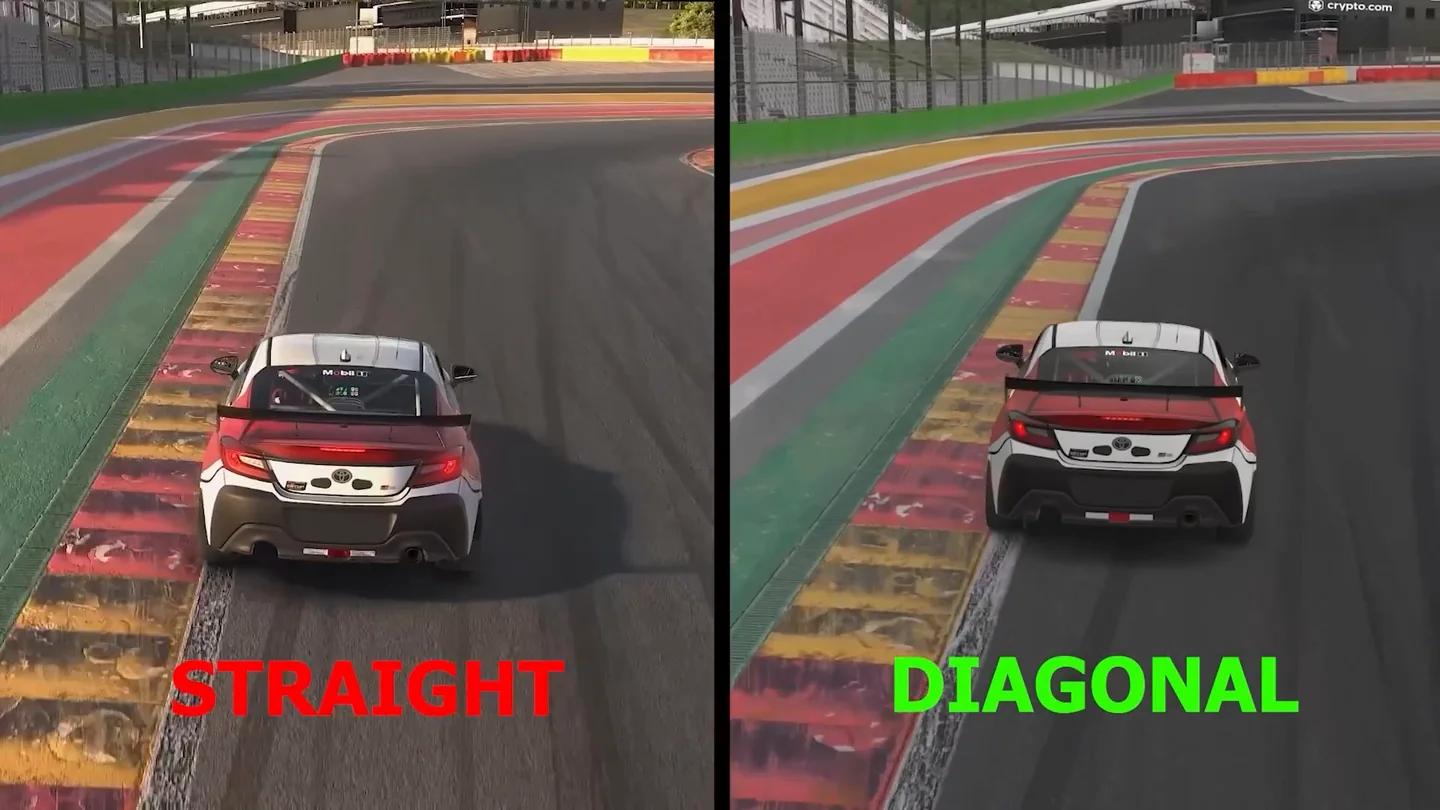
用上整條賽道和用上幾乎整條賽道之間的差距,可能小到只有一個輪胎寬,但光是一個彎,這個差距每圈就值超過一秒半。
第 2 步:探索抓地力:煞車上的微調
好的煞車有兩個階段:極限煞車(threshold braking)用來減速,循跡煞車用來幫助車子轉進彎道。大多數車手都知道這點。他們不知道的,是最快的車手在這兩個階段裡實際上在做什麼。
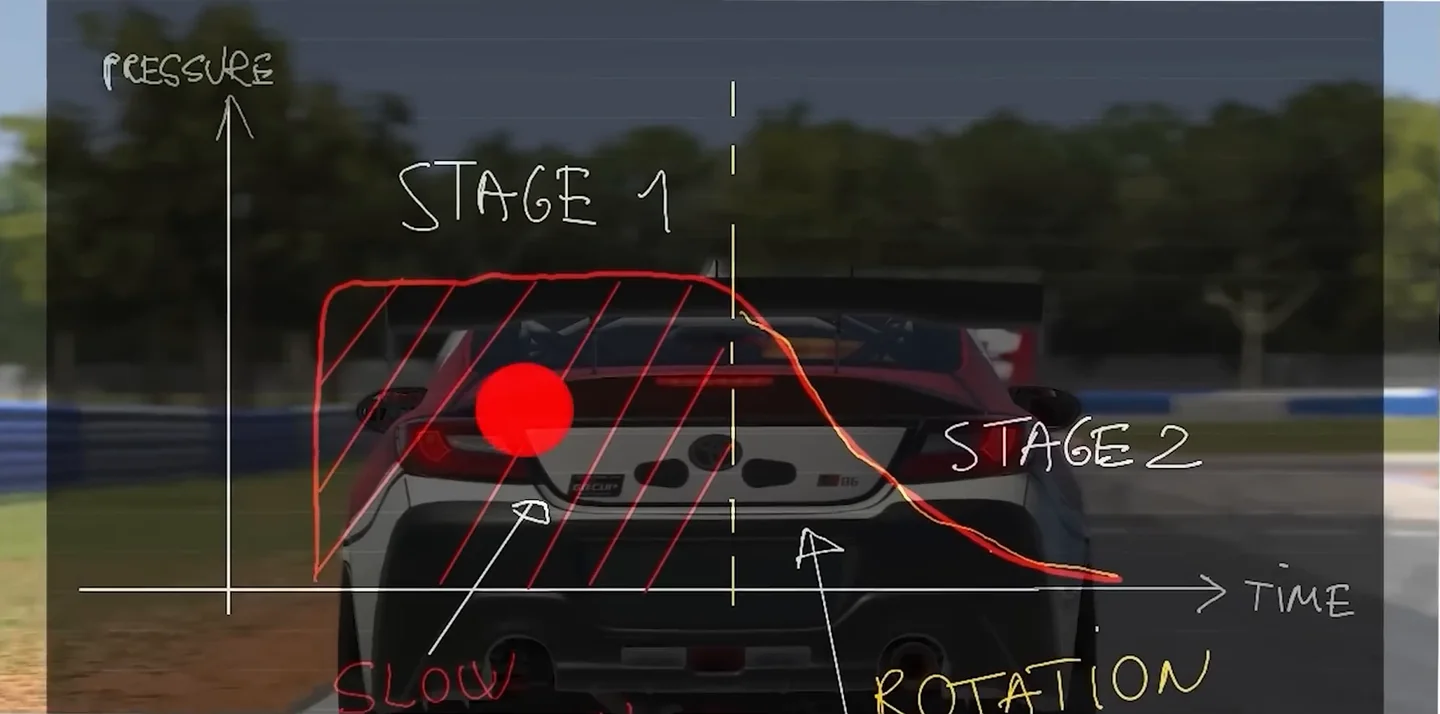
如果你放大一位頂尖車手的煞車遙測曲線,會看到細小的波動:循跡階段中煞車壓力微小的上下起伏。這些不是錯誤,而是刻意的微調。
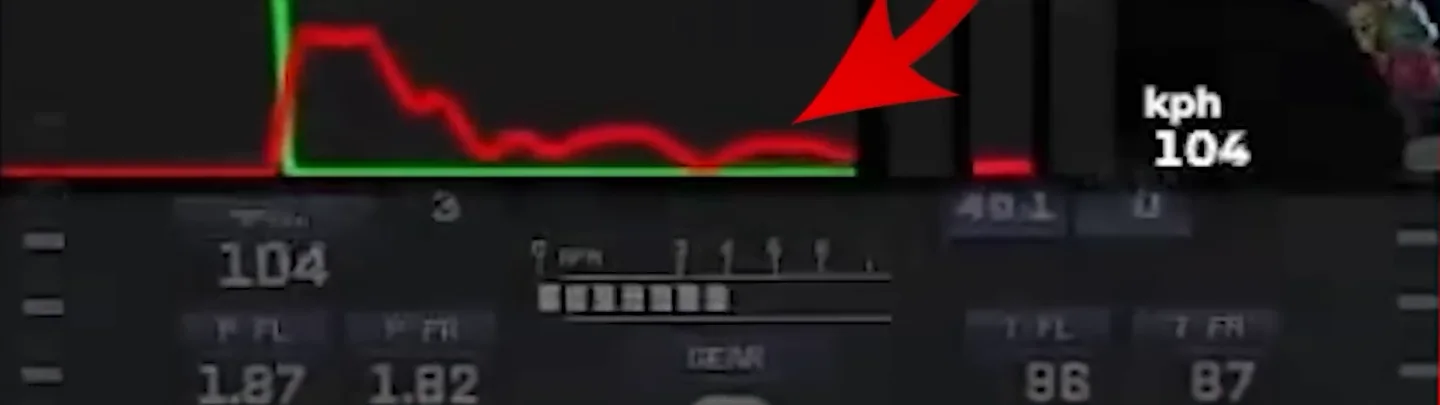
邏輯是這樣的:當你放開煞車時,前輪會恢復一些抓地力,但這也開始引發轉向不足。為了抵消它,你再補一點點煞車,讓重心往前移,幫助車子再次轉向。這個轉向會讓速度稍微下降,所以你再放開以找回速度,而這又會減少轉向。這個循環像跳舞一樣不斷重複:速度與轉向之間,持續即時地微調。
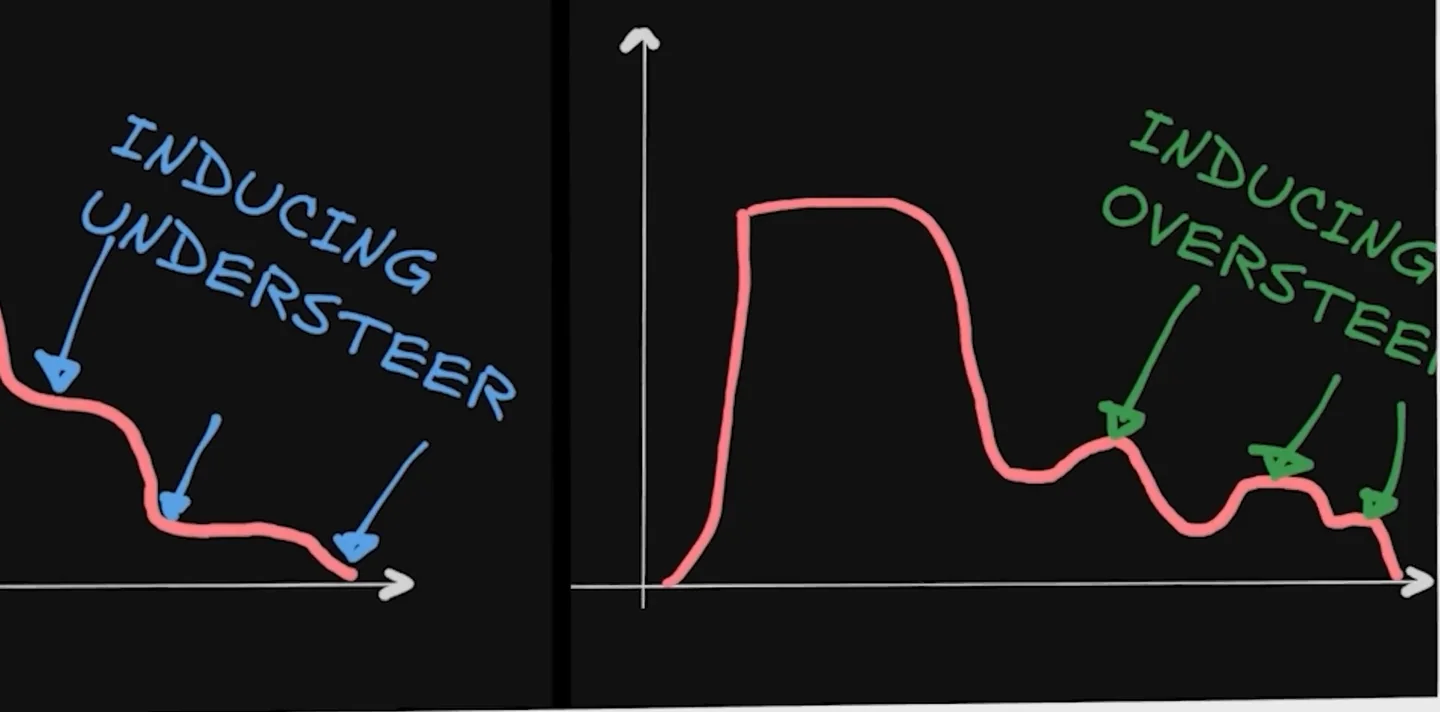
轉向也是同樣的道理。看我接近彎道時的轉向操作,你會看到方向盤來回的動作。我加大轉向以用上更多抓地力,在車頭開始滑動時感覺力回饋變輕,退回一點以免輪胎推出去,然後再用更小的幅度嘗試一次。這就是探索抓地力。不是一次投入然後祈禱,而是持續、主動地尋找極限邊緣。
探索抓地力練習
- 挑一個你很熟悉的彎,帶著比舒適感更高的速度衝進去。
- 只專注在胎噪、力回饋和地平線上。
- 當你感覺到或聽到超過了極限時,稍微退回一點,然後在下一次嘗試中立刻試著找到新的臨界點。
- 你不是在追求圈速。你是在一次一個微調地描繪出極限的邊緣。
第 3 步:摩擦圓是一份預算,不是一個框框
摩擦圓(traction circle)通常被教成一個你必須待在裡面的固定形狀。這並不準確,而這份不準確,正是大多數人停滯不前的原因。
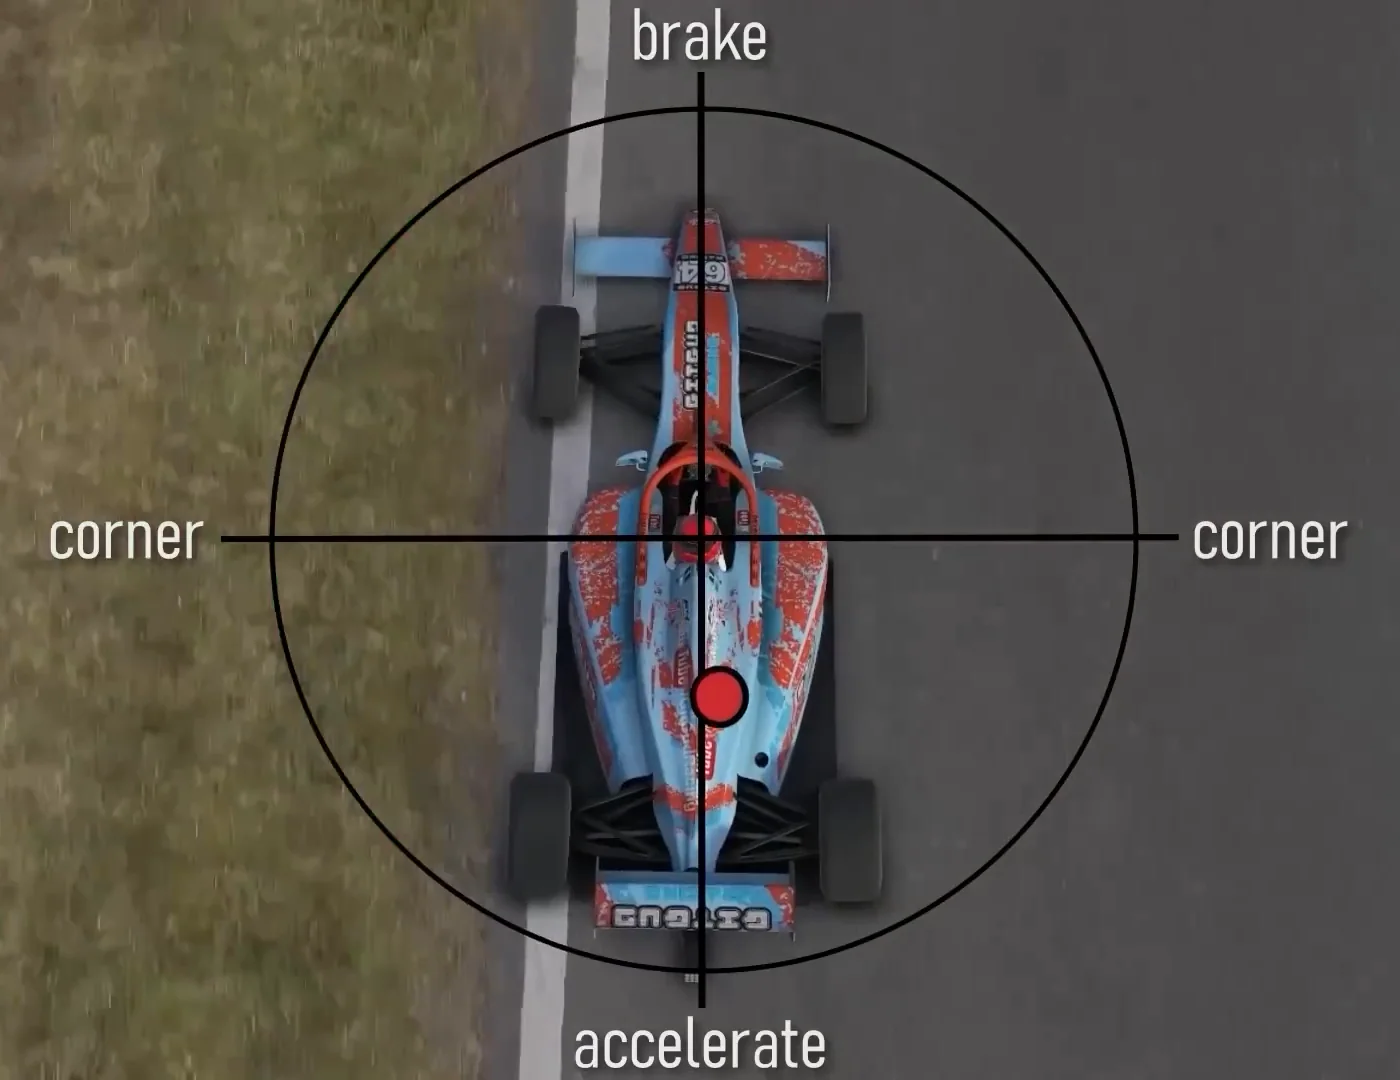
把它想成一顆氣球。在一個地方壓得太用力,另一個地方就會鼓起來、失去穩定。當你在某個方向投入過度的那一刻,例如油門太多、轉向太多、煞車太多,你就擠壓了這個圓,抓地力就會從別的地方流失。你的輪胎在任何時刻都有一份總抓地力預算,而你要把它分配給煞車、轉向和加速。如果預算已經用滿,你在任何方向都無法再多拿百分之一。
實際上:晚而重地煞車進彎,把接近 100% 的可用抓地力用在煞車上。當你開始轉入時,必須拿煞車抓地力去交換過彎抓地力,漸進地放開煞車,讓你維持在邊緣上,而不是掉到邊緣以下。出彎時,你做的是反向交換:隨著你回正方向盤、打開油門,過彎抓地力讓位給加速抓地力。
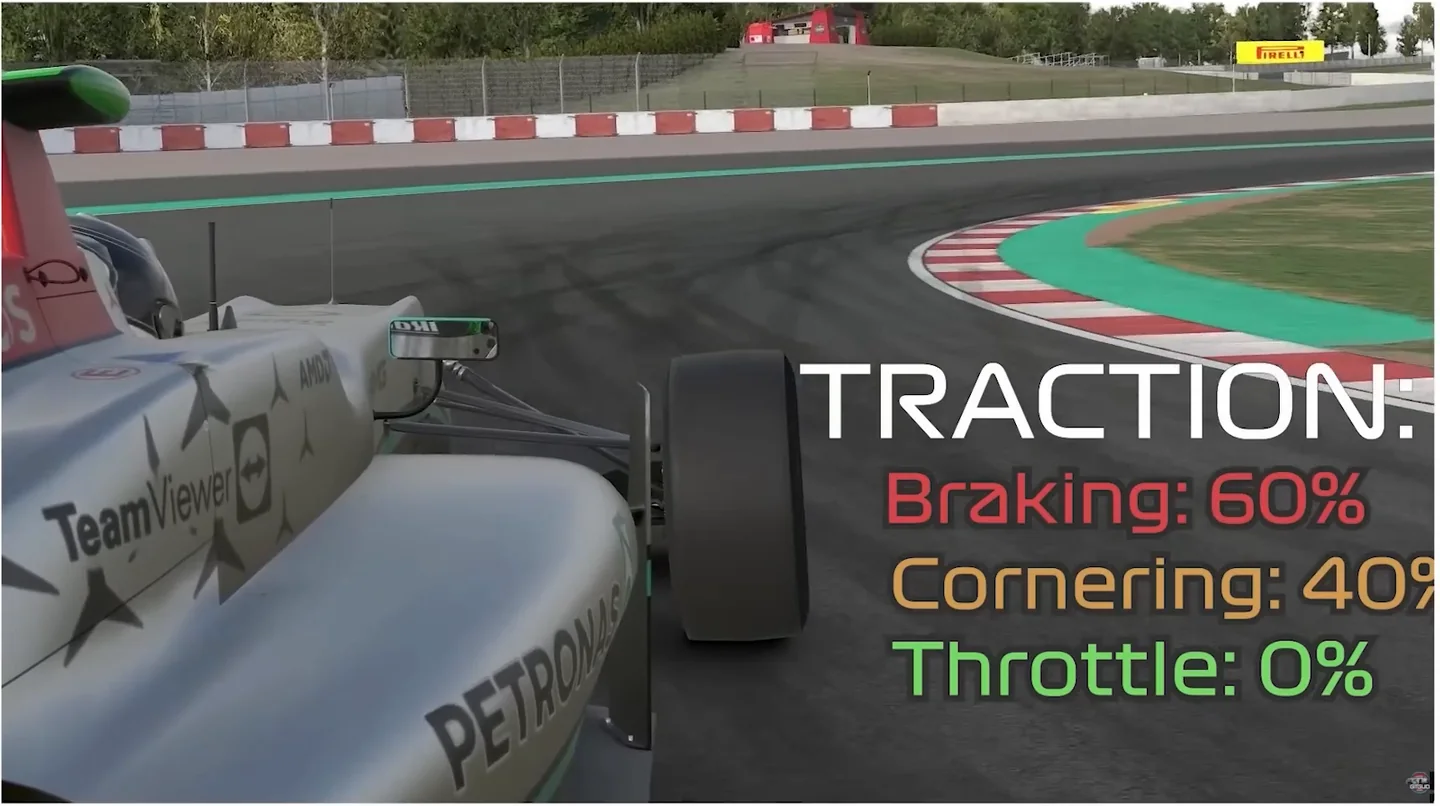
漸進地做,你就能一路維持在圓的邊緣上。突然地做,你會在某個階段把預算用爆,下一個階段就什麼都不剩。
第 4 步:預判式駕駛:提前一個階段看見抓地力
把一個彎想成有三個階段,每個階段都有自己的抓地力分配:入彎、彎中和出彎。如果你在某個階段超過極限,就會在下一個階段付出代價。入彎用了 110%,彎中很可能就只剩 90%,而這還是假設你能撐得住的情況下。
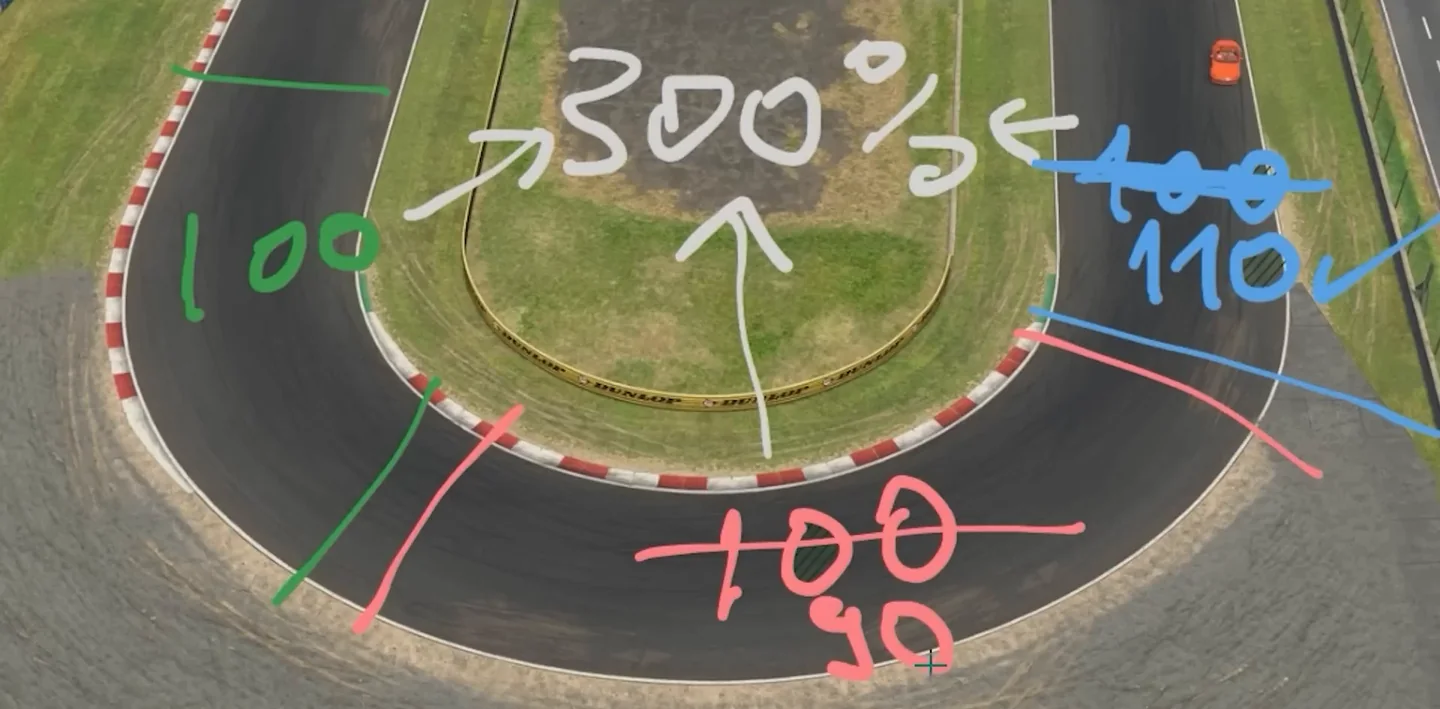
頂尖車手不是在對車子正在做的事做出反應。他們是根據目前的速度、角度和路面狀況,預測車子接下來要做什麼。如果他們以 80% 的抓地力極限入彎,就知道還有餘裕,可以在彎中帶更多速度,或更早上油門。這不是直覺,而是透過反覆練習建立起來的心智模型。
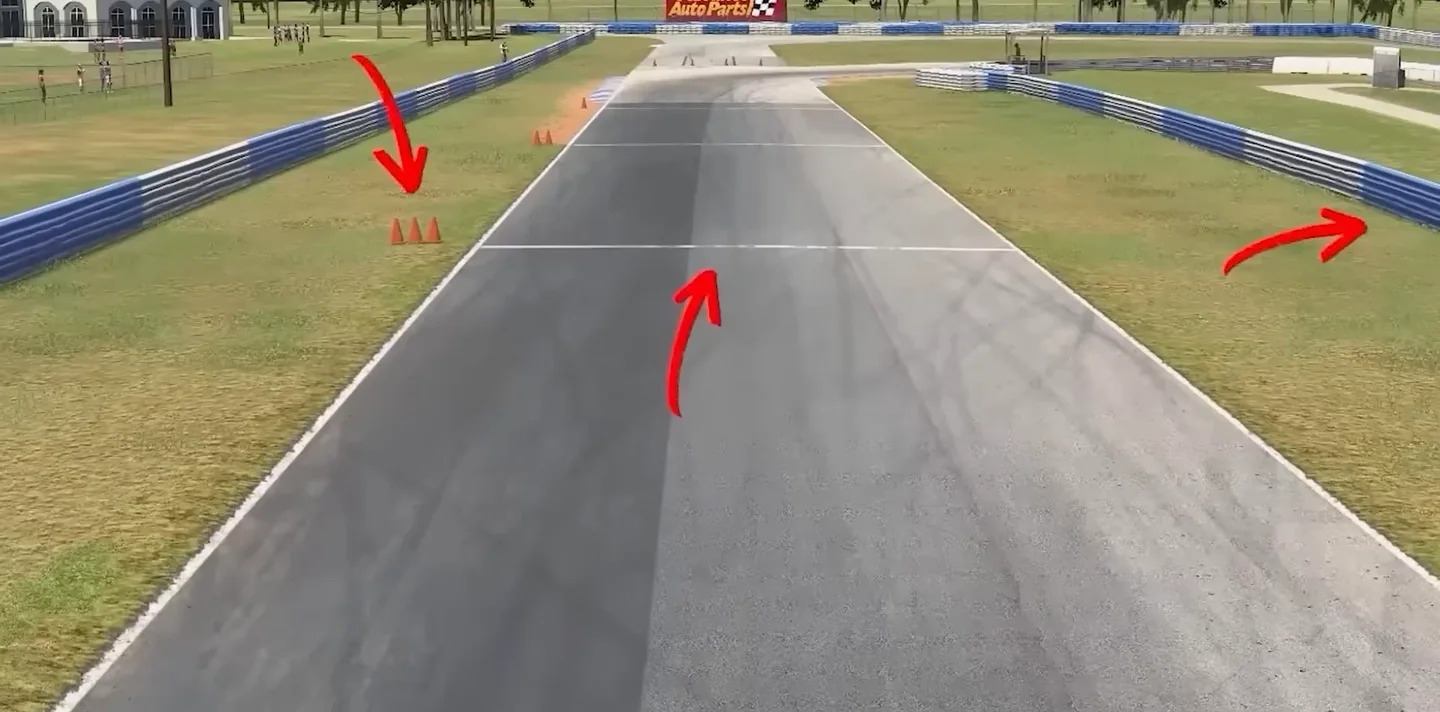
要讓預判式駕駛變得可以學習,你需要原子化參考點:每個彎都有精準、可重複的標記。一個用來煞車,一個用來入彎,一個用來上油門。模糊的參考點,例如「我大概在路緣石中間煞車」,在一個賽段中會帶來太多變異,讓預判變得不可能。你的參考點越精確到像素級,你的預判就越可靠,你也就越快縮小計畫和現實之間的差距。在一條你從沒跑過的賽道上,從零建立這套參考點是有順序的:先記賽道佈局,再為每個動作找一個精確的提示,最後才是煞車點。
第 5 步:主動重置練習:把框架付諸實踐
這就是你在速度下把五個步驟結合起來的方法。
主動重置練習
挑一個彎。用主動重置(active reset)一次又一次地嘗試,逐步提升你最好的區段時間。當你碰到瓶頸,也就是看似再也無法進步的時候,開始以下的精修流程:
- 感覺極限。用力回饋去感覺你什麼時候低於或超過抓地力極限。
- 聽輪胎。胎噪會透露滑移角。用它來微調抓地力管理,同時用地平線觀察車身轉向的變化。
- 分析你的走線。調出重播。你有用上每一寸賽道嗎?你在連續彎中有沒有多跑不必要的距離?
- 微調。嘗試探索抓地力:入彎更積極一點,一次一個地精修你的煞車、入彎和油門原子化參考點。
- 預判抓地力。幾次嘗試之後,規律就會浮現。開始測試你的預判:多一點煞車、多一點入彎速度、稍微早一點上油門,然後檢查發生的事是否符合你的預期。你的預判越接近現實,你就越接近極限。
有系統地執行每一步,全程維持在摩擦圓的邊緣上。然後去打破你最好的圈速。
為什麼大多數車手一直很慢:他們跳過了系統
一直很慢的車手,是把每個彎都當成一個要去反應的獨立問題。變快的車手則在執行一套系統:建立在空間感上的有效率走線、透過微調主動探索抓地力、在三個階段之間管理抓地力預算、依據可重複的原子化參考點做預判式分配,以及一套每次練習都把臨界點推得更高的結構化練習。
這些步驟單獨來看都不複雜。困難之處,也是回報所在,是把它們全部一起做到,一個彎接一個彎,直到它們變成自動化的反應。
挑一個彎。這次練習就做主動重置練習。一次專注在一個步驟,等每一步上手之後,再把其他步驟疊加上去。圈速自然會跟上。
還不確定這是不是你現在該練的?上面的框架假設你已經能一圈又一圈地把車子放到你想要的位置。如果這點還做不到穩定,模擬賽車進步的五個階段會告訴你現在真正屬於你的問題是哪一個,而改練那一個,幾乎總是更快的路。
上面的每一個部分,在系統化課程庫中都各是一堂課;如果你寧可依照順序學習基本功,而不是從分散的文章中拼湊,這一點值得知道。
如何在模擬賽車中變快常見問題
改善一個彎需要多少次練習?
這取決於你怎麼練,而不只是你練了多少小時。漫無目的地跑圈幾乎沒有效果,而像主動重置練習這樣的結構化練習,效果會快速累積。大多數車手一旦不再只是反應、開始執行一套系統,每個彎只要幾次專注的練習,就能看到有意義、可重複的進步。挑一個彎,訓練你的感官,精修你的煞車、入彎和油門參考點,圈速進步的速度會遠快於隨意地刷圈。
為什麼用同樣的車和調校,我在模擬賽車中還是比朋友慢?
相同的硬體和調校只是拉平了裝備,而不是技巧。差距幾乎總是在細節裡:沒用上一個輪胎寬的賽道、一次性地投入煞車而不是探索抓地力,或是在某個階段投入過度、在下一個階段付出代價。更快的車手會在入彎、彎中和出彎之間管理抓地力預算,並預判車子接下來要做什麼。逐彎比較重播,你通常會在走線和放煞車上找到時間,而不是在選單裡。
要變快,循跡煞車和極限煞車哪個更重要?
它們做的事不同,兩者你都需要。極限煞車是在直線上用接近全部的可用抓地力來減速,而循跡煞車則是在你轉入時逐步卸掉煞車壓力,幫助車子轉向。極限煞車為彎道做好準備;循跡煞車塑造你的入彎和車身轉向。最快的車手會在循跡階段加入細微的煞車壓力微調,補一點點煞車,讓前輪保持負荷、車子持續轉向,而不是推頭往外跑。
具體來說,在 iRacing 或 ACC 中要怎麼變快?
基本功在兩者之間都通用,但你依賴的回饋會不同。iRacing 的力回饋細膩而直接,所以方向盤在極限時變輕,是你探索抓地力最清楚的提示。ACC 的輪胎與滑移角音效非常出色,所以讓尖鳴聲引導你的滑移,同時看地平線判斷車身轉向。不論哪一個,都要建立可重複的參考點、在三個階段之間管理抓地力預算,並一次精修一個彎。
用 Logitech G29 而不是 Fanatec 或 Moza 方向盤,也能在模擬賽車中變快嗎?
可以。像 Fanatec CSL DD 或 Moza R5 這樣更強的直驅底座,能提供更清楚、更細膩的力回饋,讓你更容易感覺到抓地力極限,但它不會替你開車。在齒輪驅動的 Logitech G29 上,訊號比較弱,所以要更依賴胎噪和地平線來判斷車身轉向與滑移。技巧、可重複的參考點和抓地力預算管理,遠比方向盤重要,而且很多快圈都是用入門級設備跑出來的。
這篇教學文章屬於 GitGud Racing Academy 的免費文章庫。GitGud Racing Academy 是一所線上模擬賽車學院,以每週單圈分析、系統化課程、練習課題和訓練工具為核心。